项目说明
Workbench 是面向移动家务机器人的证据优先运行时。它把「命令已被接受」和「任务已经完成」分开:意图只能在小而严格的动作词表里选择,执行由受信运行时下发并记录,完成判定交给检查观测的验证器。判定结果有三态——confirmed、refuted、insufficient_evidence,证据不足时不会猜成成功。产品品牌叫 VORA Home Robot,工程仓库与运行时名称是 workbench-mobile-home-robot(Workbench)。
运行时Python 3.12 · 离线可跑 · 不需要 GPU
完成判定confirmed / refuted / insufficient_evidence
证据资产12 冻结场景 · 24 扩展场景 · 50 golden task
完成判定凭什么成立
目标→受限规划器
动作词表→语义动作
受信执行器→事件库
追加式 SQLite→验证器
检查观测→回放 / 看板
动作词表→语义动作
受信执行器→事件库
追加式 SQLite→验证器
检查观测→回放 / 看板
执行侧只负责「下发并记录」,验证侧单独检查动作之后的证据。两侧分开之后,一个 OK 返回值最多只能推进到 acknowledged,要变成 verified 必须有覆盖任务判据的新鲜观测。
代码里有什么
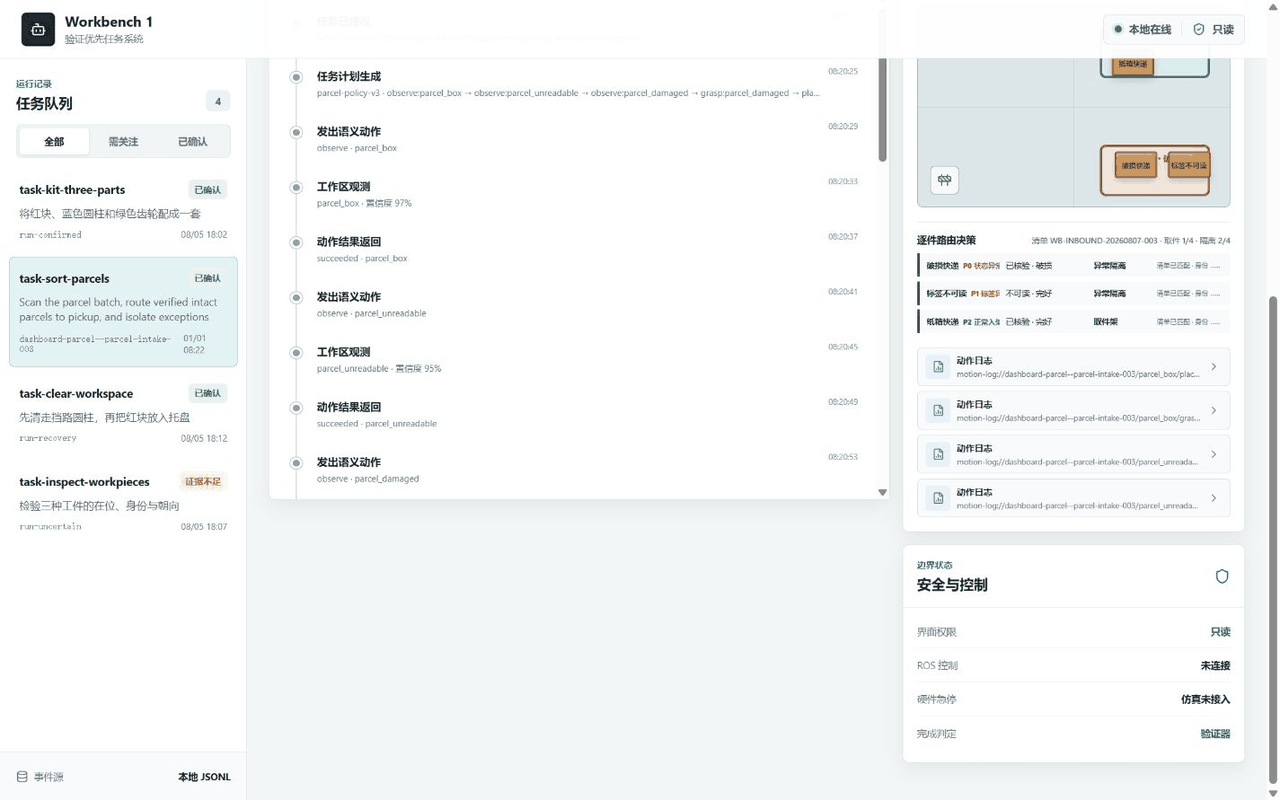
三态验证证据充分才 confirmed;冲突为 refuted;缺失标为 insufficient_evidence。事件库追加式 SQLite 存储,带完整性校验的回放与快照备份。动作策略受限语义工具做失败关闭式校验,非法请求被拒绝而不是降级执行。严格契约11 个 JSON schema 与对应的 Pydantic 模型约束输入输出。看板只读 dashboard 展示任务队列、事件序列和边界状态。设备基础MCU、CAN、Motion、BSP 的软件边界与确定性仿真 fixture。
先跑一次
要求 Python 3.12,离线运行时不需要 GPU。
1 | git clone https://github.com/Quchaosheng/workbench-mobile-home-robot.git |
脚本 runner 会输出包含 manifest、场景、事件、日志、metadata 和 SHA-256 checksum 的可回放 artifact,并明确标记为 SCRIPTED_FIXTURE。
这些数字怎么复核
评测资产的数量可以直接用仓库里的脚本重算,不需要额外环境:
1 | python3 tools/scripts/validate_golden_set.py |
它输出的就是 50 tasks across 5 families and 26 dangerous requests——12 个冻结场景、24 个扩展场景、五个任务族共 50 个 golden task,另有 26 个危险请求专门验证系统是否会拒绝不该执行的动作。这些数字描述的是仓库中的测试资产数量,不是现实世界里的成功率。
这能说明什么
- 三态判定、追加式事件库、完整性校验回放、失败关闭式动作策略和只读看板这条软件链路可以离线复现。
- 用
scriptedrunner 跑出的结果只是确定性 fixture,证明的是流程与判定逻辑,不是策略能力。 - 没有验证真实电机运动、硬件急停、DDS 安全或闭环机器人控制;MCU、CAN、Motion、BSP 目前都停在软件边界。
- 仿真和虚拟总线只能说明软件路径跑通,不能代替真机结论。
接真实执行器之前,安全链路和闭环反馈需要单独设计和测试。
链接: GitHub 源码与文档 · 项目总览